Die Integration eines Roboters mit der SPS ist die Verbindung der Robotersteuerung mit der Steuerung der Linie, sodass beide Geräte Steuer- und Sicherheitssignale austauschen. Das Protokoll hängt vom Hersteller der SPS ab. Dieser Beitrag beschreibt Zellen mit Steuerungen vom Typ Siemens S7 (S7-1200, S7-1500, TIA Portal), bei denen die SPS über das Netzwerk PROFINET mit dem Roboter verbunden ist: Die Steuerung ist der Controller des Netzwerks, der Roboter ist sein Gerät, und die Sicherheitsfunktionen laufen über dasselbe Kabel im Protokoll PROFIsafe. Steuerungen anderer Marken haben eigene Netzwerke, so arbeitet Allen-Bradley beispielsweise mit EtherNet/IP und CIP Safety.
- Wie sind die Rollen zwischen SPS und Roboter verteilt?
- Wie verbindet PROFINET eine Siemens-S7-Steuerung mit dem Roboter?
- Welche I/O-Signale tauscht die SPS mit dem Roboter aus?
- Wie funktioniert PROFIsafe bei der Integration eines Roboters mit einer Siemens-Steuerung?
- Wie wird die Schnittstelle zwischen SPS und Roboter vor dem Produktionsstart geprüft?
- FAQ
- Quellen
Wie sind die Rollen zwischen SPS und Roboter verteilt?
Die SPS bestimmt die Reihenfolge der Arbeit der gesamten Station, der Roboter führt die erteilten Aufgaben aus und meldet deren Ergebnis. Die SPS weiß, welcher Teiletyp angekommen ist, ob die Vorrichtung geschlossen ist und ob die nächste Station frei ist. Der Roboter weiß, wo sich sein Arm befindet, welches Programm er ausführt und ob der Greifer das Teil bestätigt hat.
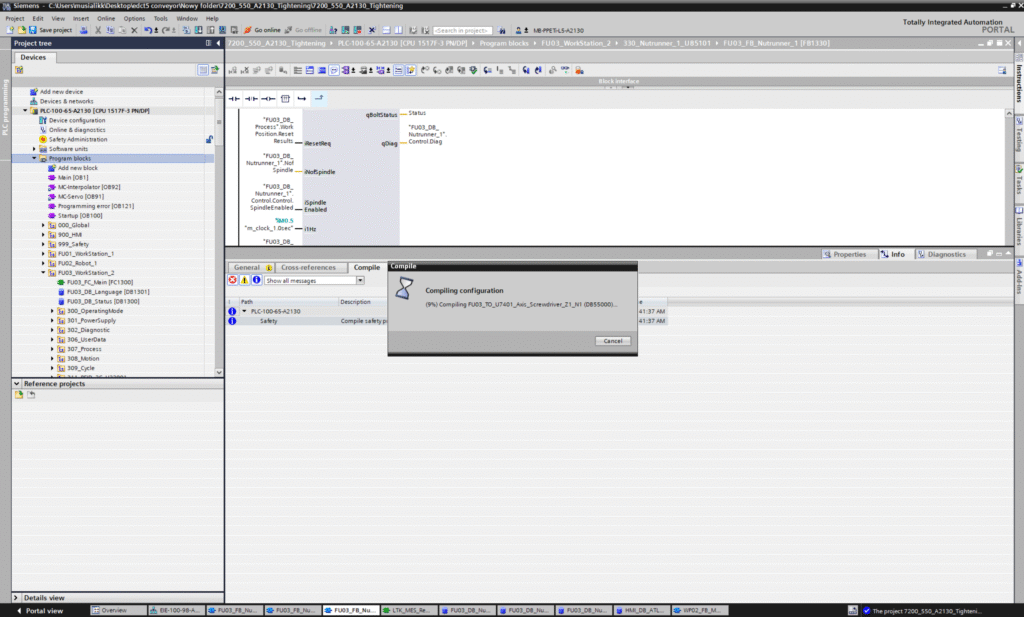
Durch diese Aufteilung bleibt die Logik des Roboters einfach und wiederholbar: auf den Auftrag warten, das Programm ausführen, das Ende melden. Das gesamte Wissen über den Ablauf der Linie ist an einem Ort gebündelt, im SPS-Programm, wo die Instandhaltung es in der Umgebung der Steuerung (bei Siemens im TIA Portal) samt der Diagnose der übrigen Geräte griffbereit hat. So arbeitet der Großteil der Zellen in der Automobilindustrie, und die Standards der Konzerne (VASS, Daimler Integra, BMW TMO) beschreiben diese Aufteilung ausdrücklich.
Wie verbindet PROFINET eine Siemens-S7-Steuerung mit dem Roboter?
PROFINET ist industrielles Ethernet und das Basisnetzwerk der Siemens-Steuerungen S7-1200 und S7-1500, deren CPU die Anschlüsse dafür bereits eingebaut hat. Die SPS übernimmt darin die Rolle des IO-Controllers und die Robotersteuerung die Rolle des IO-Devices. Für die SPS ist der Roboter also nur ein weiterer Netzwerkteilnehmer, wie eine Ventilinsel oder ein Antrieb, nur mit deutlich mehr Signalen.
Für die Verbindung sind drei Elemente nötig:
- GSDML-Datei: eine Gerätebeschreibung im XML-Format, die der Roboterhersteller liefert und der Programmierer im TIA Portal in das Projekt der Steuerung importiert. Die Datei muss zur Softwareversion der Steuerung passen;
- PROFINET-Gerätename: Die SPS findet den Roboter im Netzwerk anhand des im Projekt vergebenen Namens, nicht nur anhand der IP-Adresse, daher muss in der Robotersteuerung derselbe Name eingestellt sein;
- Mapping des Datenbereichs: Auf beiden Seiten wird derselbe Block von Eingangs- und Ausgangsbytes definiert, damit jedes Bit und jedes Wort für die SPS und für den Roboter dasselbe bedeutet.
Der Austausch ist zyklisch: Steuerung und Roboter aktualisieren den gesamten Austauschbereich im Millisekundenbereich, daher benötigt kein Signal eine eigene Anfrage. In der überwiegenden Mehrheit der Roboteranwendungen genügt der RT-Modus (Real-Time), während der IRT-Modus (Isochronous Real-Time) mit kurzen, synchronisierten Zyklen vor allem bei Antrieben eingesetzt wird, die im Takt arbeiten müssen.
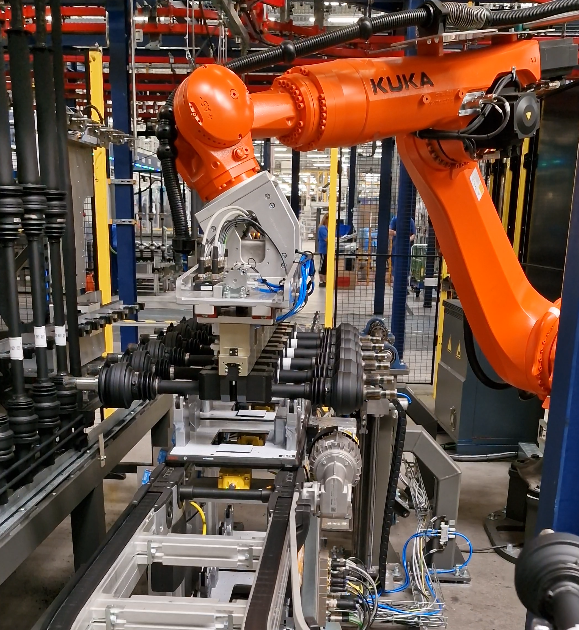
Die in der Automobilindustrie üblichen Roboterhersteller bieten eine PROFINET-Schnittstelle mit der Option PROFIsafe an. Die Steuerung KUKA KR C5 besitzt ein PROFINET-Zertifikat mit den Profilen PROFIsafe und PROFIenergy, ABB OmniCore arbeitet als PROFINET-Gerät, und FANUC bietet PROFINET Safety an, das mit den DCS-Funktionen zusammenarbeitet.
PROFINET und PROFIsafe sind jedoch nicht die Sprache jeder SPS. Auf Linien mit Steuerungen von Allen-Bradley wird dieselbe Rollenverteilung im Netzwerk EtherNet/IP aufgebaut, und die Sicherheitsfunktionen laufen im Protokoll CIP Safety. Robotersteuerungen bieten Optionen für beide Netzwerke, daher wird das Protokoll passend zur Steuerung der Linie gewählt, nicht passend zum Roboter.
Ältere und sehr einfache Stationen verbinden den Roboter mit der SPS über Leitungen: Jedes Signal ist ein eigener 24-V-Eingang oder -Ausgang. Eine solche Schnittstelle ist übersichtlich, aber jede Änderung bedeutet neue Leitungen, und die Diagnose endet beim Zustand der Eingangs-LED.
Welche I/O-Signale tauscht die SPS mit dem Roboter aus?
Die SPS sendet dem Roboter einen Auftrag und Freigaben, und der Roboter meldet seinen Zustand und das Ergebnis der Aufgabe zurück. Die genaue Bitbelegung hängt vom Standard des Bestellers und vom Roboterhersteller ab, die Signalgruppen wiederholen sich jedoch auf jeder Linie:
| Richtung | Signale | Wozu |
|---|---|---|
| SPS → Roboter | Bewegungsfreigabe, Start, Programm- oder Teiletypnummer, Fehlerquittierung | Der Roboter fährt nur, wenn die Station bereit ist, und weiß, welche Variante er ausführen soll |
| Roboter → SPS | bereit, Programm läuft, Roboter in Grundstellung, Aufgabe beendet, Fehlercode | Die SPS steuert den Ablauf und zeigt dem Bediener die Ursache eines Stopps an |
| in beide Richtungen | Freigabe und Belegung gemeinsamer Bereiche | Roboter und Vorrichtung (oder ein zweiter Roboter) fahren nicht in denselben Raum |
| Roboter ↔ SPS | Zustände von Greifer, Sensoren und Werkzeug | Die SPS erkennt, ob das Teil im Greifer ist, bevor sie die Vorrichtung schließt |
Die Programmnummer funktioniert wie ein Auftrag: Die SPS gibt die Typnummer aus, bestätigt deren Gültigkeit, und der Roboter startet das passende Programm und sendet eine Bestätigung zurück. Dadurch bedient ein Roboter mehrere Teilevarianten, ohne dass im SPS-Programm mehr als die Typentabelle geändert werden muss.
Die meisten Stillstände entstehen an der Schnittstelle dieser Signale:
- „In Position“ am Überschleifpunkt gesendet: Der Roboter meldet das Bewegungsende, bevor er physisch angekommen ist, und die SPS schließt die Vorrichtung am bewegten Arm;
- Warten ohne Zeitlimit: Der Roboter oder die SPS wartet auf ein Signal, das nie kommt, und die Station steht ohne Meldung still;
- fehlende Fehlercodes: Die SPS weiß nur, dass der Roboter nicht bereit ist, sodass die Instandhaltung zum Roboterschrank geht, statt die Ursache am HMI-Panel abzulesen;
- fehlerhaftes Mapping: Ein auf einer Seite um eine Position verschobenes Byte ändert die Bedeutung aller folgenden Signale.
Eine Schnittstelle, in der der Roboter der SPS einen Code für die Stoppursache übergibt, verkürzt jeden künftigen Stillstand der Station. Jedes dieser Signale wird vor der ersten Bewegung im Automatikbetrieb einzeln geprüft, im Rahmen der IO-Check-Prozedur.
Sie suchen einen Integrator, der eine Siemens-Steuerung mit dem Roboter auf Ihrer Linie verbindet?
Wie funktioniert PROFIsafe bei der Integration eines Roboters mit einer Siemens-Steuerung?
PROFIsafe ist ein Protokoll, das Sicherheitssignale über dasselbe PROFINET-Kabel überträgt wie gewöhnliche Daten. Das Netzwerk ist für das Protokoll ein sogenannter Black Channel: Das Protokoll setzt nicht voraus, dass Kabel, Switches oder Kommunikationsmodule fehlerfrei arbeiten, sondern erkennt jeden Übertragungsfehler selbst. Laut PROFIBUS & PROFINET International eignet sich das Protokoll für Anwendungen bis SIL 3 (IEC 61508, IEC 62061) sowie Kategorie 4 und PL e (ISO 13849-1) und ist in der Norm IEC 61784-3 beschrieben.
In einer Zelle mit Roboter übernimmt eine Siemens-Steuerung in der Sicherheitsausführung (F-CPU), z. B. S7-1500F oder S7-1200F, die Rolle des Sicherheitshosts (F-Host), und die Robotersteuerung ist ein Sicherheitsgerät (F-Device). Jedes PROFIsafe-Telegramm hat eine laufende Nummer, eine CRC-Prüfsumme und die F-Adresse des Geräts, und der Empfänger überwacht die Zeit, innerhalb der das nächste Telegramm eintreffen muss. Ein fehlendes Telegramm, eine falsche Nummer oder eine falsche Adresse führt zum Übergang in den sicheren Zustand.
Über PROFIsafe laufen in der Regel Signale in beide Richtungen:
- von der Linie zum Roboter: Not-Halt von den Bedienpulten und vom Zaun, offene Zellentür, Freigabe für den Betrieb im Automatikmodus;
- vom Roboter zur Linie: Not-Halt vom Roboterpanel, Zustände sicherer Bereiche und Geschwindigkeiten aus den Paketen KUKA SafeOperation, ABB SafeMove oder FANUC DCS, z. B. „Roboter außerhalb des Beladebereichs“, woraufhin der Bediener in die Vorrichtung eintreten kann.
Die Herausforderung ist hier die Überwachungszeit der Telegramme. Zu kurz eingestellt, stoppt sie die Station bei einer kurzzeitigen Netzwerklast, obwohl nichts Gefährliches passiert. Zu lang eingestellt, verlängert sie die Reaktionszeit des gesamten Sicherheitskreises, und von der Reaktionszeit hängt der erforderliche Abstand der Schutzeinrichtungen vom Gefahrenbereich ab. Die PROFIsafe-Parameter sind Teil der Sicherheitsanalyse der Maschine und keine Netzwerkeinstellung, daher erfordert ihre Änderung vor Ort eine erneute Validierung.
Die Sicherheitspakete der Roboter haben auch einen praktischen Vorteil: Bereiche und Geschwindigkeitsgrenzen berechnet die Robotersteuerung, und die Sicherheitssteuerung erhält das fertige Ergebnis als sicheres Signal. So lässt sich die Einhausung der Zelle verkleinern oder der Bediener in den Beladebereich lassen, ohne den Roboter in der gesamten Zelle anzuhalten.
Wie wird die Schnittstelle zwischen SPS und Roboter vor dem Produktionsstart geprüft?
Die Schnittstelle wird in drei Schritten geprüft: zuerst jedes Signal einzeln, dann die Abläufe und zuletzt die Sicherheitsfunktionen unter Beteiligung der für die Validierung verantwortlichen Person. Die Reihenfolge ist wichtig, denn ein Ablauftest auf ungeprüften Signalen liefert Fehler, deren Ursachen schwer zu finden sind.
- Signaltest: jedes Bit in beiden Richtungen, im Abgleich mit der Schnittstellenliste, einschließlich Gruppensignalen wie der Programmnummer.
- Ablauftest: Betrieb im Automatikmodus mit allen Teiletypen, Stopp mitten im Zyklus, fehlendes Teil, Wiederanlauf nach einem Eingriff des Bedieners.
- Sicherheitsvalidierung: das Ansprechen jedes Not-Halts, jeder Tür und jedes Bereichs, mit Messung der Reaktionszeit und Protokoll.
Immer mehr dieser Arbeit wird vor die Montage verlegt. Das SPS-Programm und eine virtuelle Robotersteuerung werden in einer Simulation verbunden, und die Schnittstelle wird am Modell der Zelle getestet, bevor die Anlage in der Halle steht.
Eine interessante Entwicklung ist die Verlagerung der Bewegungsprogrammierung des Roboters in die SPS selbst. Siemens stellt im TIA Portal die Bibliothek SIMATIC Robot Library bereit, deren Spezifikation gemeinsam mit Roboterherstellern erarbeitet wurde, darunter ABB, FANUC, KUKA, Kawasaki, Stäubli und Yaskawa. Der SPS-Programmierer ruft darin die Bewegungen des Roboters mit Standardbausteinen auf, ohne die Sprache des jeweiligen Herstellers zu kennen.
So haben wir Siemens-S7-1500-Steuerungen mit KUKA-Robotern an der Produktionslinie des Elektromotors eATS2.0 für Daimler AG verbunden, wo die Kommunikation über PROFINET und die Sicherheitsfunktionen über PROFIsafe liefen, gemäß dem Powertrain-Standard. Die vom Konzern vorgegebene Signalbelegung beschreibt der Beitrag zum VASS-Standard.
In Ihrem Werk gibt es keinen Siemens-SPS-Programmierer? Sprechen Sie uns an, als Integrator schreiben wir das Programm und nehmen die Linie mit Robotern in Betrieb.
FAQ
Quellen
- PROFIBUS & PROFINET International, PROFIsafe (Black Channel, SIL 3, PL e, IEC 61784-3): https://www.profibus.com/technologies/profinet/profiles/profisafe
- PROFIBUS & PROFINET International, PROFINET System Description (PROFIsafe-Mechanismen).
- PROFIBUS & PROFINET International, Produktkatalog: KUKA KR C5 (PROFINET, PROFIsafe, PROFIenergy).
- ABB Robotics, Application manual „PROFINET Controller/Device“ (RobotWare 7) sowie „Functional safety and SafeMove“.
- FANUC, PROFINET Safety für Roboter mit DCS: https://www.fanucamerica.com/products/software/robot/profinet
- Siemens, Mitteilung zur SIMATIC Robot Library für TIA Portal.