Moderne Produktionslinien erfordern Präzision im Millisekundenbereich bei der Koordination von Hunderten von Sensoren und Antrieben. Ein Schlüsselelement, das diese Prozesse steuert, ist die speicherprogrammierbare Steuerung, kurz SPS. Im Folgenden zeigen wir, wie eine SPS funktioniert und wie ihr Zyklus aussieht.
- Was ist eine SPS und welche Rolle spielt sie in der Fabrik?
- Wie sieht der Arbeitszyklus einer SPS aus?
- Die Rolle der Hardwarekomponenten im Steuerungsprozess
- Wie beeinflusst die Art der Programmierung das Verhalten des Steuergeräts?
- SPS in der Fabrik: binäre Steuerung vs. kontinuierliche Regelung
- Integration der Feldebene mit der Leitebene: SPS und SCADA
- FAQ – Häufig gestellte Fragen
Was ist eine SPS und welche Rolle spielt sie in der Fabrik?
Die speicherprogrammierbare Steuerung (engl. programmable logic controller, PLC) ist ein spezialisierter Industriecomputer, der für den Einsatz unter rauen Bedingungen wie hohen Temperaturen, Staub oder elektromagnetischen Störungen ausgelegt ist. Dieses Gerät überwacht ständig die Zustände der Eingabegeräte und trifft dann auf Grundlage des gespeicherten Programms Entscheidungen und erzeugt Steuersignale für die Stellglieder. Was eine SPS-Steuerung ist und wozu sie dient, hängt in der Industrieautomation unmittelbar mit der Robustheit der Hardware und ihrer Eignung für den Dauerbetrieb zusammen.
Im Gegensatz zu Standard-IT-Systemen zeichnen sich SPS durch ein streng deterministisches Zeitverhalten aus, was eine garantierte und wiederholbare Reaktionszeit auf ein Ereignis bedeutet. Diese Geräte steuern Produktionslinien, Verpackungsmaschinen und sogar ganze innerbetriebliche Fördersysteme. Einen ausführlichen Vergleich von SPS und Industrie-PC finden Sie in einem eigenen Beitrag.
Wie sieht der Arbeitszyklus einer SPS aus?
Eine SPS arbeitet nach dem Prinzip der kontinuierlichen, zyklischen Ausführung einer festgelegten Aufgabenfolge, die sich in einer Endlosschleife wiederholt. Ein vollständiger SPS-Zyklus, auch Scan genannt, dauert in der Regel zwischen einer und mehreren Dutzend Millisekunden, abhängig von der Komplexität des Algorithmus und der Leistungsfähigkeit der CPU. Jeder Arbeitszyklus der Steuerung besteht aus vier getrennten, aufeinanderfolgenden Phasen, die die logische Konsistenz der Maschinensteuerung gewährleisten.
| Phase | Bezeichnung | Aufgabe |
| Phase 1 | Einlesen der Eingänge | Abtastung der physischen Zustände von Sensoren und Speicherung im Prozessabbild der Eingänge |
| Phase 2 | Ausführung des Programms | Ausführung aufeinanderfolgender Zeilen des logischen Codes durch die Zentraleinheit |
| Phase 3 | Aktualisierung der Ausgänge | Übertragung der Berechnungsergebnisse auf physische Ausgangsklemmen |
| Phase 4 | Selbstdiagnose und Kommunikation | Hardwaretests sowie Datenaustausch mit externen Systemen |
Phase 1: Einlesen der Eingänge
Während der ersten Phase des Zyklus fragt die Zentraleinheit die physischen Eingangsmodule ab und speichert deren Zustände in einem speziellen Bereich des RAM, dem sogenannten Prozessabbild der Eingänge (PAE). Auf diese Weise entsteht eine Momentaufnahme des Maschinenzustands zu einem bestimmten Zeitpunkt, auf der die gesamte weitere logische Verarbeitung basiert. Etwaige Änderungen der Signale an den digitalen Eingängen, die während der Ausführung der nachfolgenden Schritte auftreten, werden bis zum Beginn des nächsten Zyklus nicht berücksichtigt; so sind widersprüchliche Zustände innerhalb eines Zyklus ausgeschlossen.
Phase 2: Ausführung des logischen Programms
In dieser Phase verarbeitet der Prozessor die Programmanweisungen Schritt für Schritt, wobei er die im Prozessabbild der Eingänge eingefrorenen Daten verwendet. Der Steuerungsalgorithmus analysiert die gespeicherten logischen Zustände der Sensoren und berechnet auf deren Grundlage neue Werte, die den Ausgängen zugewiesen werden sollen. In diesem Schritt wird der eigentliche Regelalgorithmus oder eine Ablaufsequenz ausgeführt; die Ergebnisse werden laufend im Prozessabbild der Ausgänge (PAA) abgelegt.
Phase 3: Aktualisierung der Ausgänge
In dieser Phase werden die logischen Zustände aus dem Prozessabbild der Ausgänge auf die Ausgangsklemmen der Steuerung übertragen. Das Ausgangssignal gelangt direkt an die Aktormodule, was eine sofortige Reaktion der angeschlossenen Geräte auslöst, wie z. B. Spulen von Magnetventilen, Motorschütze oder Relais. Erst jetzt wirken sich die logischen Entscheidungen auf den physischen Produktionsprozess aus.
Phase 4: Diagnose und Kommunikation
In der letzten Phase des Zyklus führt die Steuerung interne Testprozeduren durch und bearbeitet Kommunikationsanfragen. Das Betriebssystem des Geräts prüft die Speicherkonsistenz, den Zustand der Stromversorgung sowie die korrekte Funktion der einzelnen Erweiterungsmodule. Parallel dazu tauscht die SPS Daten mit übergeordneten Systemen, HMI-Bedienpanels sowie anderen Geräten aus, die im industriellen Netzwerk arbeiten.
Die Rolle der Hardwarekomponenten im Steuerungsprozess
Der Hardwareaufbau einer SPS bestimmt, wie effizient jeder Arbeitszyklus abläuft und auf welche Weise das Gerät mit der Umgebung kommuniziert. Alle Hardwarekomponenten, vom Netzteil bis zu den Kommunikationsschnittstellen, arbeiten eng zusammen, um physikalische Vorgänge in der Fabrik in mathematisch-logische Operationen umzuwandeln. Eine detaillierte Einteilung der Geräte nach Aufbau und Art der SPS beschreiben wir im Beitrag „Woraus besteht eine SPS-Steuerung?“.
Prozessor (CPU) und Speicher als Koordinatoren des Zyklus
Die Zentraleinheit (CPU) steuert den gesamten Prozess, taktet und synchronisiert die aufeinanderfolgenden Phasen des Arbeitszyklus. Die CPU liest Programmanweisungen aus dem ROM/Flash-Speicher, und legt die aktuellen Prozessdaten sowie die Prozessabbilder der Ein- und Ausgänge im schnellen RAM ab. Gerade die Leistungsfähigkeit des Prozessors beeinflusst direkt die Zykluszeit, was bei schnellen industriellen Prozessen von entscheidender Bedeutung ist.
Ein-/Ausgangsmodule und Signalwandler
Eingangs- und Ausgangsmodule bilden eine physische Brücke zwischen der Prozessorlogik und den Feldgeräten. Ein analoges Signal, das zum Beispiel von einem Temperatur- oder Drucksensor stammt, wird von einem Analog-Digital-Wandler in eine digitale Form umgewandelt, die der Prozessor verarbeiten kann. Die Ausgangsmodule wandeln hingegen digitale Befehle von der CPU in Steuersignale um und verwenden dabei eine galvanische Trennung, die die empfindlichen elektronischen Schaltungen der Steuerung vor Überspannungen schützt.
Kommunikationsschnittstellen bei der Übertragung von Prozessdaten
Moderne SPS verfügen über integrierte Kommunikationsanschlüsse und -module, die ihnen den Datenaustausch mit Übertragungsraten im Megabit-Bereich ermöglichen. Protokolle wie Profinet, Modbus oder die klassische RS-232-Schnittstelle dienen zur Übertragung der Betriebsparameter von Maschinen an Visualisierungssysteme und übergeordnete Steuerungen. Eine stabile Kommunikation ermöglicht die Integration der Steuerung mit dezentralen Ein-/Ausgangsinseln sowie mit anderen Steuerungen innerhalb eines Werksnetzes.
Wie beeinflusst die Art der Programmierung das Verhalten des Steuergeräts?
Die Art und Weise, wie ein Ingenieur die Steuerung programmiert, hat direkte Auswirkungen auf die Dauer des Arbeitszyklus sowie auf die Auslastung der Zentraleinheit. Die Wahl der geeigneten Methode zur Darstellung der Logik – von grafischen Sprachen wie dem Kontaktplan (LD) oder der Ablaufsprache (SFC) bis hin zu textuellen wie dem Strukturierten Text (ST) – definiert die Struktur des resultierenden Codes.
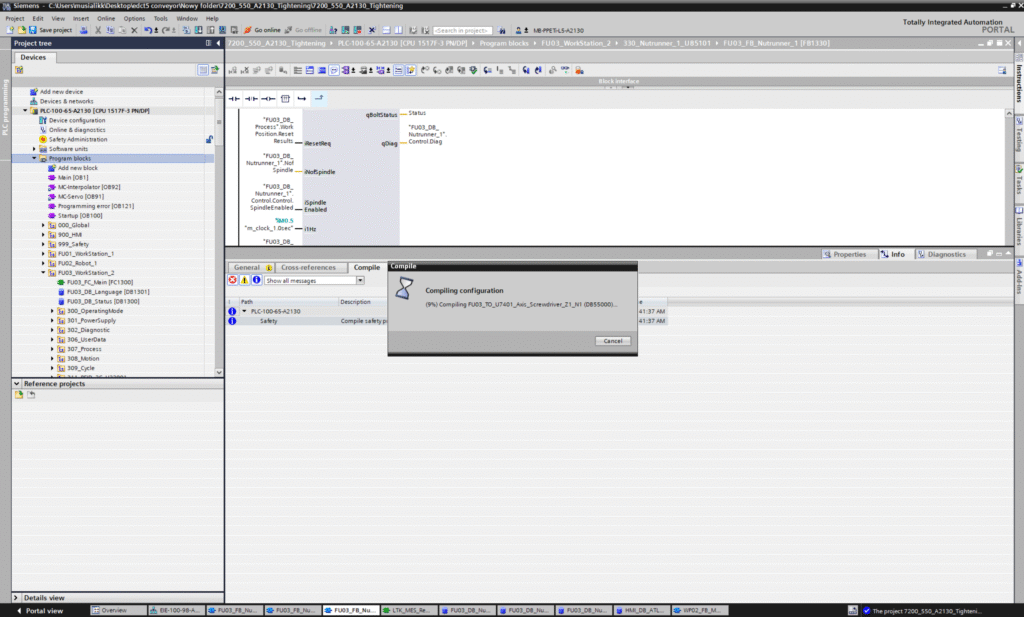
Die Programmierung einer speicherprogrammierbaren Steuerung erfolgt in speziellen Engineering-Umgebungen, in denen der Compiler die vom Menschen erstellte Logik in Maschinenbefehle übersetzt. Ein optimal geschriebenes Programm verkürzt die Scanzeit, was die Zuverlässigkeit und die Reaktionsdynamik des gesamten Automatisierungssystems direkt erhöht. Welche SPS-Programmiersprache für eine Maschine verwendet wird, legt der Programmierstandard des Kunden fest oder, wenn es keinen gibt, der Ingenieur. Ein Teil des Codes kann dabei in einer und ein anderer Teil in einer anderen Sprache geschrieben sein.
SPS in der Fabrik: binäre Steuerung vs. kontinuierliche Regelung
Im industriellen Einsatz führen Steuerungen zwei grundlegende Arten von Steueraufgaben aus, die sich durch die Art der verarbeiteten Signale unterscheiden. Die erste ist die binäre (diskrete) Steuerung, die mit Zuständen wie ein/aus arbeitet (z. B. Erkennung eines Werkstücks durch eine Lichtschranke und Anhalten des Förderers).
Die zweite ist die kontinuierliche Regelung, bei der die Steuerung einen Regelalgorithmus (z. B. PID) ausführt, indem sie ständig digitale und analoge Signale ausliest, um ein Regelventil präzise zu positionieren oder die vorgegebene Temperatur im Ofen zu halten. Einfache Steuerungen finden auch in weniger anspruchsvollen Anwendungen Verwendung, ein gutes Beispiel ist eine Ampelsteuerung.
Integration der Feldebene mit der Leitebene: SPS und SCADA
Die Arbeit von SPS auf der untersten Ebene der Automatisierungspyramide steht in enger Verbindung mit übergeordneten Überwachungs- und Visualisierungssystemen. Das Gerät erfasst und aggregiert in jedem Arbeitszyklus die wichtigsten Prozessparameter, die es anschließend netzwerkseitig dem SCADA-System zur Verfügung stellt. Dadurch sehen Bediener und Management die Leistung der Produktionslinien, Störungen und Maschinenstatistiken in Echtzeit. Was die Einführung von SCADA- und Automatisierungssystemen in einem Produktionsbetrieb kostet, beschreiben wir in einem eigenen Artikel.